Chinese
 English
 français
 Deutsch
 italiano
 español
 português
 Nederlands
 日本語


- 홈
- >
카테고리
핫 제품
특허 CN215451488U - 3축 전해액 주입 및 실링기
Sep 24,2026위치 센서가 배터리의 위치를 감지하고, 모터로 구동되는 3개의 리드 스크류 축이 주입 파이프를 이동시켜 3방향에서 주입 및 봉입을 수행하므로 수동 투입이나 수동 프레스 작업이 필요 없습니다.
전체 명세서 및 도면: Google Patents의 CN215451488U
밀봉은 리튬 배터리가 거치는 마지막 공정 중 하나로, 종래 기술에서는 작업자가 각 셀을 프레스에 손으로 직접 투입하고 스탬핑 동작으로 밀봉하는 느린 방식으로 진행되었습니다. CN215451488U의 명세서에서는 밀봉 공정을 리튬 배터리 생산의 중요한 고리로 꼽으며, 수동 투입 및 스탬핑 방식을 병목 구간으로 지적하고 있습니다 - 밀봉 효율이 낮았습니다.
본 특허는 자체적으로 위치 결정을 수행하는 장치로 이에 대한 해결책을 제시합니다. 센서가 작업판 위의 셀을 감지하면, 3개의 전동 모터가 3개의 리드 스크류를 구동하여 주입 파이프를 셀 위로 이동시켜 주입 및 밀봉을 진행합니다. 위치 결정, 주입, 밀봉에 이르는 전체 작업 사이클이 더 이상 작업자의 손에 의존하지 않습니다.
특허 정보
| 공고번호 | CN215451488U |
| 출원번호 | CN202122096808.2U |
| 발명의 명칭 (원문) | 一种电池生产用封口装置 (3축 전해액 주입 및 봉입기) |
| 발명자 | Huang Zhengyao (Dany Huang); Chen Lucai (Tobey Chen) |
| 현재 권리자 | XIAMEN TOB NEW ENERGY TECHNOLOGY Co., Ltd. - TOB NEW ENERGY의 등록 법인 |
| 출원일 | 2021년 9월 1일 |
| 등록일 | 2022년 1월 7일 |
| 문서 종류 | 실용신안 (종류 코드 U) |
| 법적 상태 | 유지 |
| 존속기간 만료 예정일 | 2031년 9월 1일 |
| 도면 | 7개 도면 |
| 공식 기록 | Google Patents의 CN215451488U |
이 특허가 해결하는 생산 문제
수동 밀봉은 느리고 노동 집약적입니다.기존 공정에서는 배터리를 수동으로 공급하고 스탬핑 방식으로 밀봉합니다. 각 셀을 밀봉 스테이션에 개별적으로 정렬해야 하며, 작업자가 모든 사이클에 관여해야 합니다. 리튬 배터리 라인의 맨 끝에 위치한 단계의 경우, 이러한 수동 작업 리듬이 전체 라인 생산량의 한계를 결정합니다.
충진 및 밀봉에는 3차원적 정확성이 요구됩니다.셀을 주입하고 밀봉하려면 주입 파이프가 올바른 방향과 올바른 높이에서 셀 개구부 위로 도착해야 합니다. 고정된 단일 스테이션 도구는 셀 유형이나 스테이션 레이아웃이 변경될 때 신속하게 조정할 수 없습니다.
이 실용신안은 두 가지 문제를 모두 해결합니다. 셀의 위치를 감지한 다음 주입 파이프를 3개의 직교 축을 따라 구동하여 수동 정렬 없이도 충진 및 밀봉 헤드를 배치할 수 있습니다.
메커니즘 작동 방식
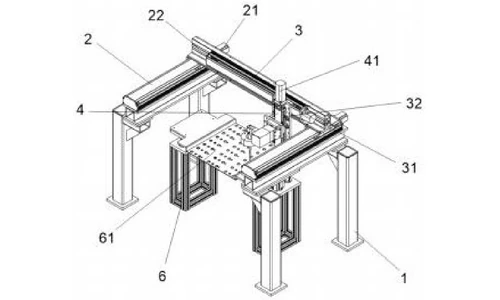
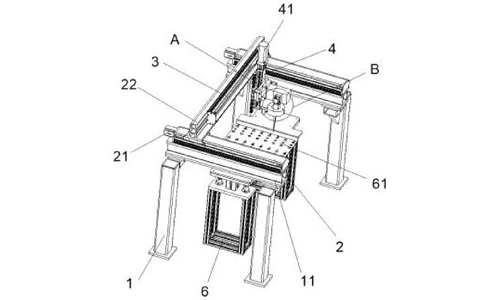
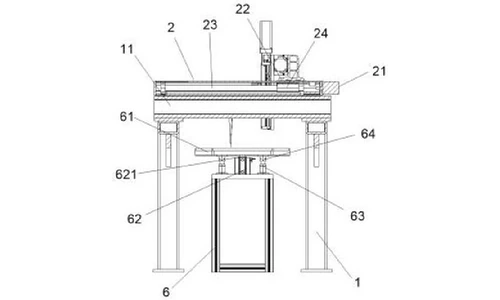
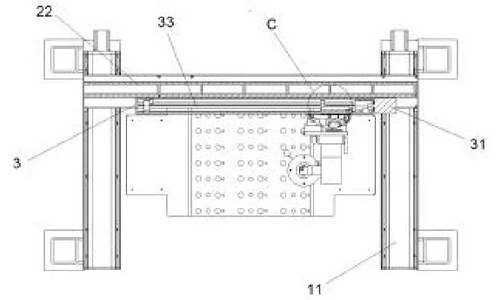
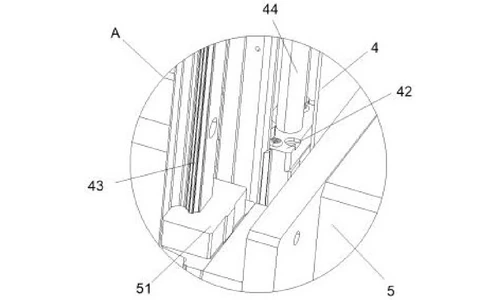
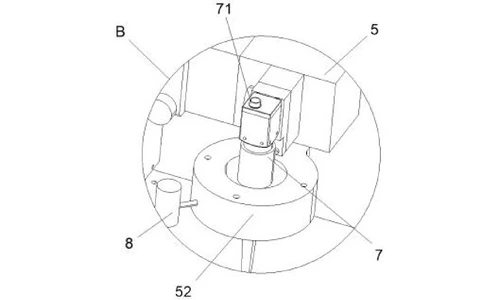
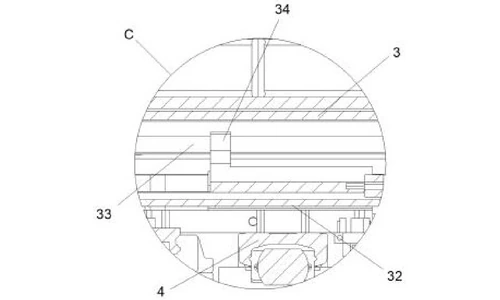
이 기계는 작업 플레이트 위의 연속적인 크로스 빔에 쌓인 3개의 전기 모터와 3개의 리드 스크류로 3개의 선형 축을 구성합니다. 그림 1~4는 전체 기계를 두 개의 사시도와 두 개의 단면도로 보여주며, 그림 5~7은 A, B, C로 표시된 확대 세부 사항을 보여줍니다.
3개의 적층형 모터 및 리드 스크류 축
프레임은 상단 양쪽에 첫 번째 연결 플레이트를 지지하며, 첫 번째 크로스 빔이 두 플레이트 사이에 걸쳐 있습니다. 첫 번째 크로스 빔 후면에 있는 첫 번째 모터는 첫 번째 리드 스크류를 회전시키고, 맞물린 첫 번째 연결 블록이 그 위를 이동하며 두 번째 크로스 빔을 전후 방향으로 운반합니다. 두 번째 크로스 빔 오른쪽 끝에 있는 두 번째 모터는 두 번째 리드 스크류를 회전시키고 세 번째 크로스 빔을 좌우 방향으로 이동시킵니다. 세 번째 크로스 빔 상단의 세 번째 모터는 세 번째 리드 스크류를 회전시키고, 그 연결 블록은 연결 프레임을 상하 방향. 세 개의 모터는 모두 외부 전원 공급 장치 및 외부 컨트롤러에 전기적으로 연결되어 있습니다.
위치 센서가 장착된 주입 헤드
연결 프레임은 다음을 지지합니다. 주입 파이프 전단부에. 파이프 상단에는 주입구가 있고(밀봉액 튜브가 연결되는 곳), 외측 끝에는 제한 링이 있으며, 연결 프레임의 좌측 하단에 안착되어 있습니다. 위치 센서가 제한 링 뒤에 장착되어 있습니다. 배터리가 작업 플레이트의 클램핑 홀에 놓이면 센서가 셀을 인식하고 컨트롤러에 신호를 보내며, 이 신호가 위치 결정 시퀀스를 시작합니다.
전동 실린더 리프트가 있는 작업 플레이트
주입 파이프 아래에 지지 프레임이 있고, 그 위에 작업 플레이트가 놓여 있습니다. 지지 프레임의 전동 실린더는 텔레스코픽 로드를 구동하며, 이 로드의 상단은 작업 플레이트의 밑면에 부착되어 있어 플레이트를 상하로 이동시켜 적재 및 하역을 할 수 있습니다. 플레이트 밑면의 연결 파이프에는 스프링 로드가 수용되어 있으며, 그 하단은 지지 프레임에 고정되어 있습니다. 스프링 로드는 연결 파이프와 억지 끼워맞춤 상태로 결합되어 있어 플레이트가 기울어지지 않고 부드럽게 상하로 움직입니다.
가이드 캐리지 및 프레임 보강
연결 프레임은 또한 후방 좌측에 슬라이드 블록을 지지하며, 이는 세 번째 가로 빔에 장착된 슬라이드 레일 위를 움직여 상하 캐리지를 안정적으로 유지합니다. 하부 프레임은 첫 번째 연결 플레이트에 볼트로 고정되어 있으며 각 모서리 각도에 있는 삼각형 플레이트로 보강되어 있습니다.
공개된 작업 순서: 작업자가 주입구를 밀봉액 튜브에 연결하고 기기에 전원을 켭니다. 배터리가 클램핑 홀에 놓이면 위치 센서가 셀을 식별하고 컨트롤러에 신호를 보냅니다. 컨트롤러는 첫 번째 모터(전후), 두 번째 모터(좌우), 세 번째 모터(상하)를 순차적으로 작동시켜 연결 프레임이 주입 파이프의 위치를 잡고 셀을 채우고 밀봉합니다. 플레이트를 적재하거나 하역해야 할 때, 또는 파이프가 수직으로 주입해야 할 때 컨트롤러가 전동 실린더를 시작하고 텔레스코픽 로드가 작업 플레이트를 이동시킵니다.
청구된 이점
| 이점 | 관련 메커니즘 |
|---|---|
| 더 높은 밀봉 효율 | 위치 센서가 배터리 위치를 파악한 후, 주입 파이프가 3방향으로 구동되어 수동 정렬 없이 주입 및 밀봉을 수행함 |
| 더 높은 실용성 | 전동 실린더가 로딩/언로딩 및 양방향 수직 주입을 위해 작업 플레이트를 승강시킴 |
| 안정적인 플레이트 이동 | 연결 파이프와 억지 끼움 방식의 스프링 로드, 그리고 세 번째 크로스 빔의 슬라이드 블록 및 슬라이드 레일 |
수동 공급 및 스탬핑 실링과의 비교
기존 공정에서는 작업자가 매 사이클마다 직접 배터리를 공급하고 스탬핑 방식으로 실링했습니다. 이 특허는 이러한 수동 작업을 모터 구동식 위치 결정 및 작동 방식으로 대체합니다.
| 구분 | 기존 방식 | 본 특허 설계 |
|---|---|---|
| 셀 위치 결정 | 작업자가 모든 셀을 실링 스테이션에 직접 정렬 | 위치 센서가 배터리를 자동으로 감지 |
| 주입 및 실링 | 작업자의 수동 스탬핑 | 3개의 모터 및 리드 스크류 축이 주입 파이프를 3방향으로 구동 |
| 로딩 | 고정식 작업 플레이트, 접근 불편 | 전동 실린더가 로딩 및 언로딩을 위해 작업 플레이트를 승강시킴 |
현재 이 기술이 사용되는 분야
CN215451488U는 TOB의 배터리 실링 및 전해액 주입 장비에 사용되는 위치 결정 및 주입 구조를 다룹니다. 셀 감지, 3축 헤드 이동, 주입 및 실링 순서로 진행됩니다. 이는 생산 실링 스테이션이 모든 셀에 대해 안정적으로 반복해야 하는 정확한 시퀀스입니다.
관련 장비 문의: 견적 요청
자주 묻는 질문
특허 CN215451488U는 무엇을 다루나요?
이 특허는 배터리 생산용 실링 장비를 다룹니다. 3개의 전기 모터가 적층된 크로스 빔의 리드 스크류 3개를 구동하여 연결 프레임과 주입 파이프를 전후, 좌우, 상하 방향으로 이동시킵니다. 위치 센서가 작업 플레이트의 클램핑 홀에 있는 배터리를 감지하면, 컨트롤러가 주입 파이프를 구동하여 셀을 주입하고 실링합니다.
배터리 생산에서 수동 실링이 문제가 되는 이유는 무엇인가요?
명세서에 따르면 기존 기술은 수동 공급 및 스탬핑 방식으로 배터리를 실링했으며, 이로 인해 실링 효율이 낮았습니다. 실링은 리튬 배터리 생산의 중요한 단계이므로, 이러한 수동 작업 방식은 전체 라인의 생산량을 제한합니다.
기계는 실링액을 주입할 위치를 어떻게 알 수 있나요?
주입 파이프의 제한 링 뒤에 있는 위치 센서가 작업 플레이트의 클램핑 홀에 놓인 배터리를 인식하여 컨트롤러에 신호를 보냅니다. 그러면 컨트롤러가 3개의 모터를 순차적으로 가동하여 주입 파이프가 3방향으로 정확한 위치에 도달한 후 주입 및 실링을 수행합니다.
작업 플레이트 아래의 전동 실린더는 어떤 역할을 하나요?
작업 플레이트 하단에 부착된 텔레스코픽 로드를 구동하여 로딩 및 언로딩을 위해 플레이트를 승강시키며, 양방향 수직 주입을 가능하게 합니다. 연결 파이프와 억지 끼움 방식으로 결합된 스프링 로드가 플레이트의 움직임을 안정적으로 유지합니다.
특허 CN215451488U의 소유자는 누구인가요?
TOB NEW ENERGY가 이 등록된 실용신안을 보유하고 있습니다. 이 특허는 해당 회사의 중국 법인 명의로 출원되었으며, Huang Zhengyao(Dany Huang)와 Chen Lucai(Tobey Chen)가 공동 발명했습니다.
특허 CN215451488U는 현재 유효한가요?
네. 현재 유효하며, 2021년 9월 1일에 출원되어 2031년 9월 1일에 만료될 예정입니다.
전체 명세서 및 도면: Google Patents의 CN215451488U
 우리를 구독